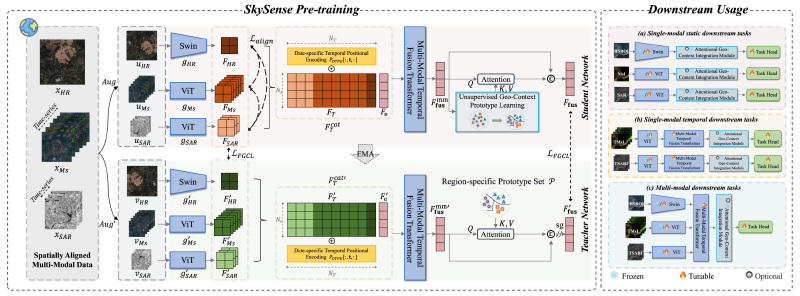
Skysense
Skysense简单来说,是一个能够处理多模态,在遥感下游任务上表现良好的基模。
他的核心架构如下:
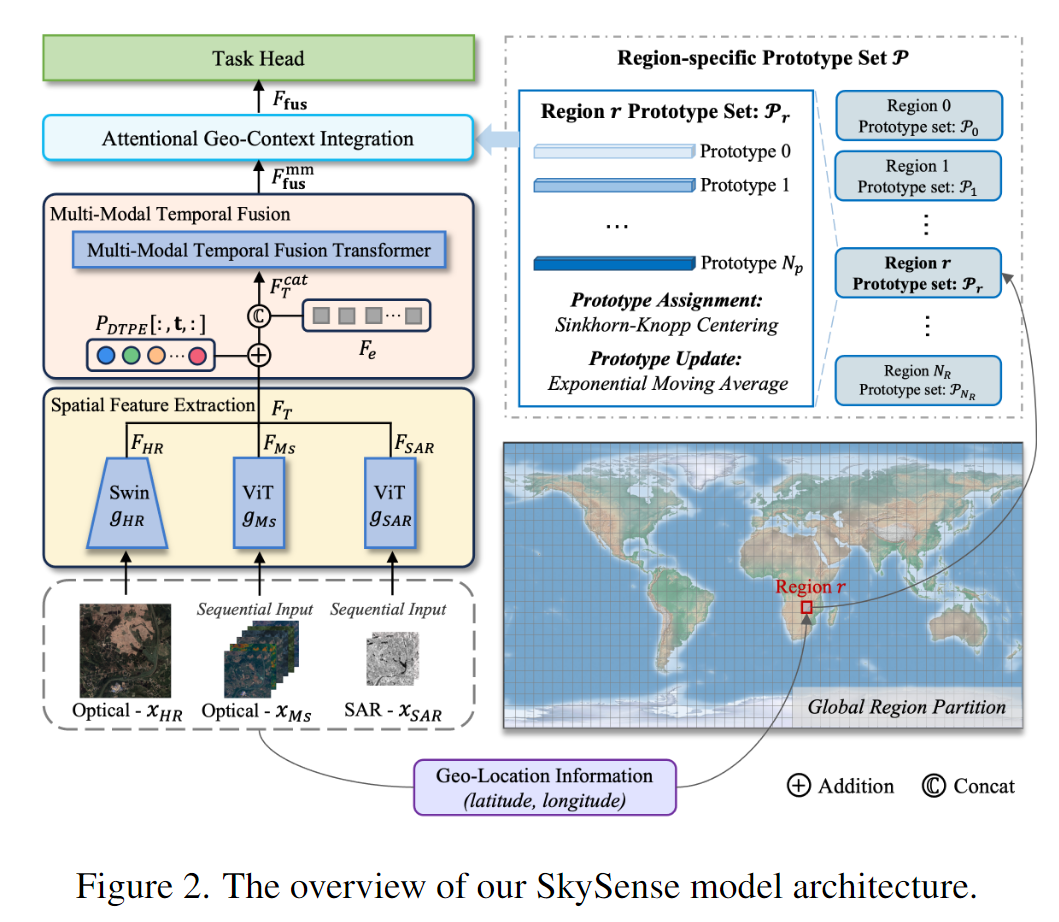
整体结构较为简单,主要分为以下几个部分:
因子化多模态时空编码器
说的很玄乎,其实就是编码前对向量的处理
主要做法是,分别利用3个模态的encoder对可见光,多光谱和SAR图像进行编码,然后concat起来,加上时间信息向量(和传统的位置向量有点相似),在头部concat一个cls向量,然后送入encoder得到最终包含时空信息的编码 $F^{mm}_{fus}$。
得到这个 $F^{mm}_{fus}$之后,结合在预训练中得到的一个全球地理特征表(图右侧),进行一个QKV计算,Q是 $F^{mm}_{fus}$,KV是特征表,这样进行与地理特征表中的特征有关的向量生成,再和 $F^{mm}_{fus}$ concat得到最后的 $F_{fus}$。
预训练时的设计
首先他们采用的是student-teacher的架构,来最大程度避免RSI的负样本问题
多粒度对比学习
这个多粒度就是像素、目标、图像这三个粒度
分别计算Loss之后加起来
多模态对齐
用了一个multi-modal contrastive loss,来把同一位置的不同模态图片信息对齐
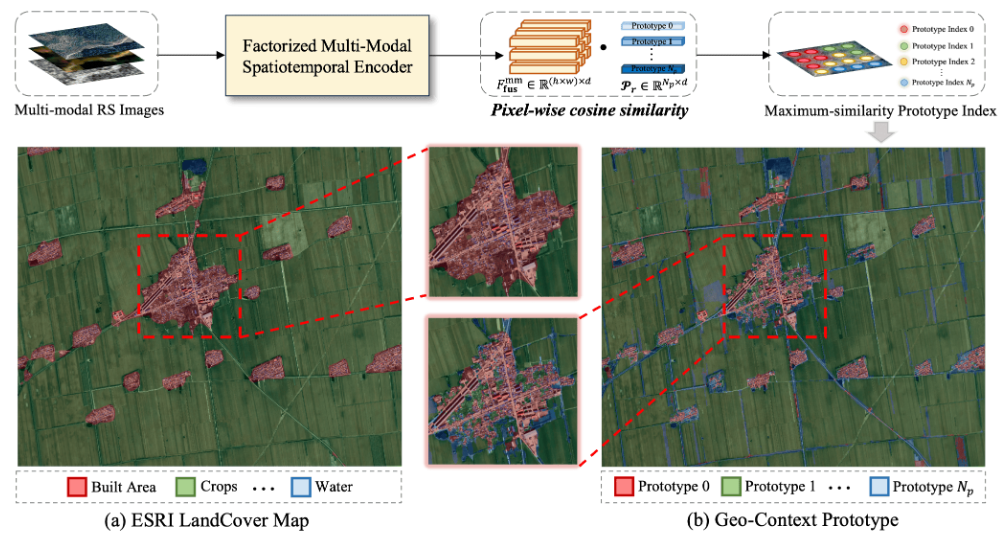
非监督地理信息原型学习
这个貌似是创新点。
就是对地球进行了建模,以经度纬度为单位,在小格子里建立多层信息,然后利用$F^{mm}_{fus}$这个语义丰富的向量来训练这个格子,最终让格子里的每一层学习到对应的地理信息,用于辅助下游任务。
实验设置
他们的主要对比对象有如下模型:
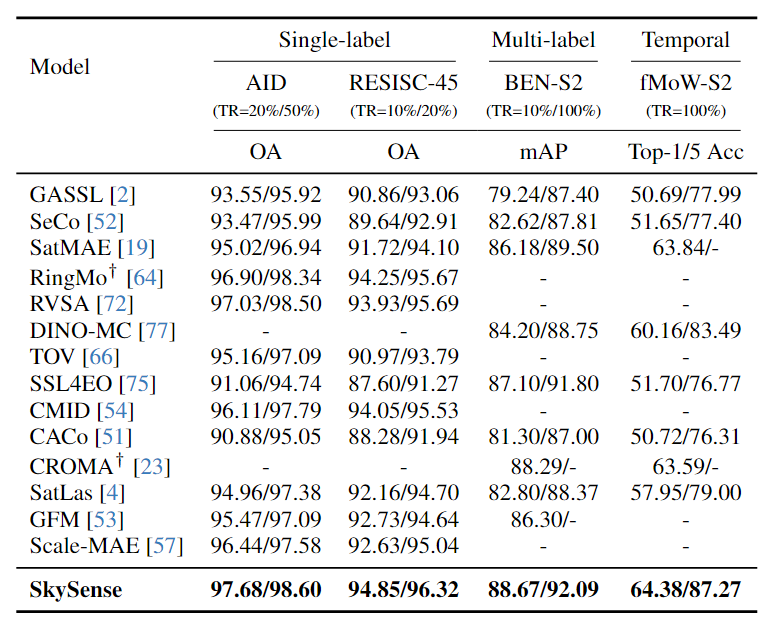
但是在文中没有写清楚选择标准,同时有一些数据是空缺的,怀疑直接从别人的论文里抄的数据。
这里我就想吐槽一下这些AI的文章。他们的实验设置讲的都是稀烂。没有工具的选择标准,没有一个对比的基线。
基本上,每一个任务里的对比模型都不尽相同,而文章中也没有解释,为什么在前一节能够对比的模型,到了这一节却突然消失了。我大发慈悲地猜测,可能是因为每个模型能做到的任务不同,所以可能对于分类任务能够对比,但是分割任务不能对比。而这种信息不应该让读者去猜,而是应该直接写出来。
这要是高教授来审稿,这里的实验部分肯定是要重写的。